
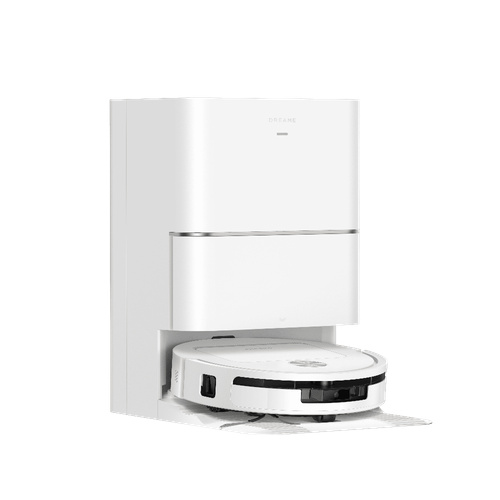
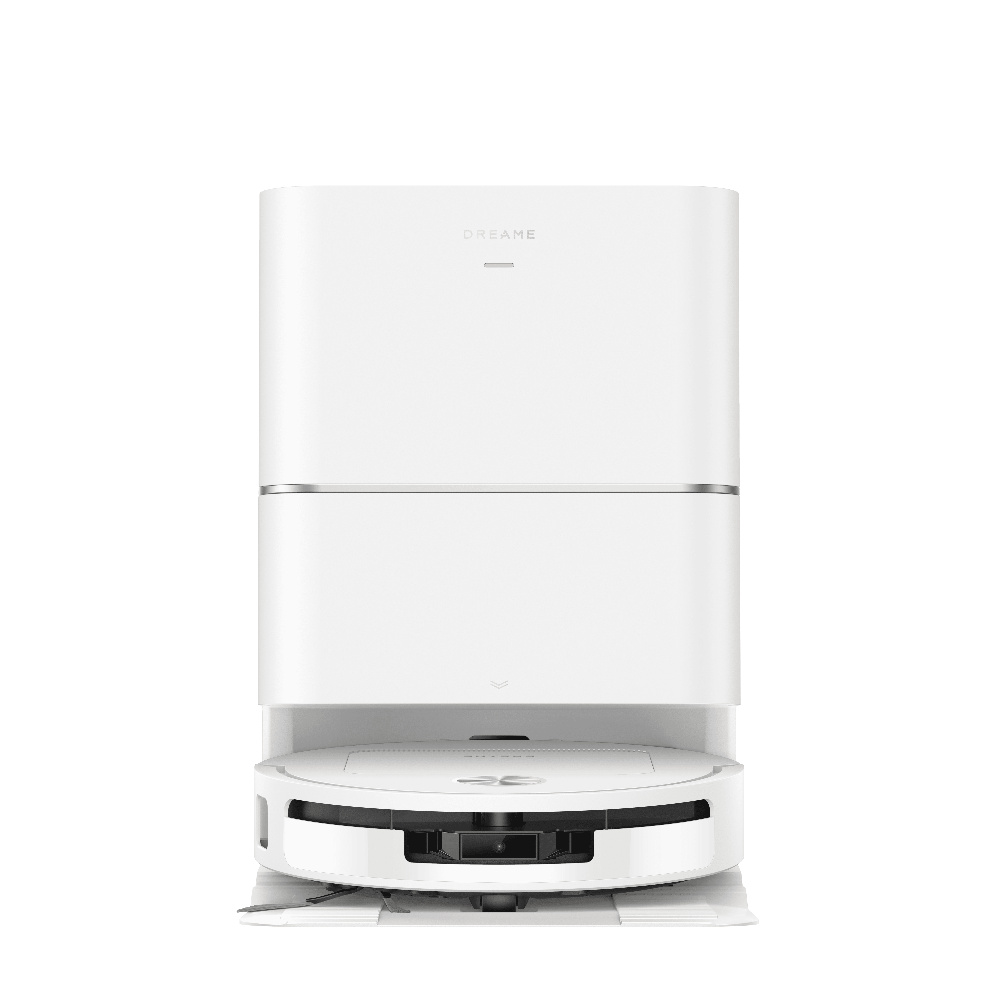
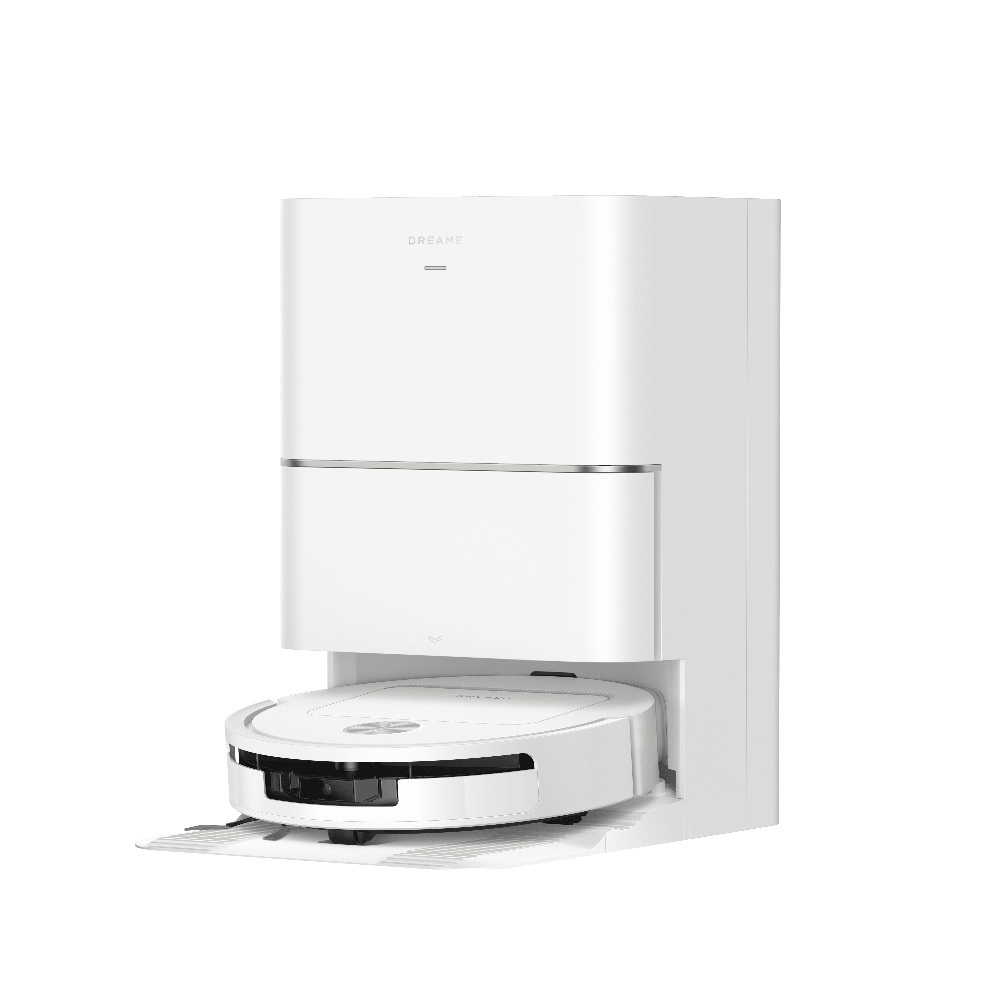
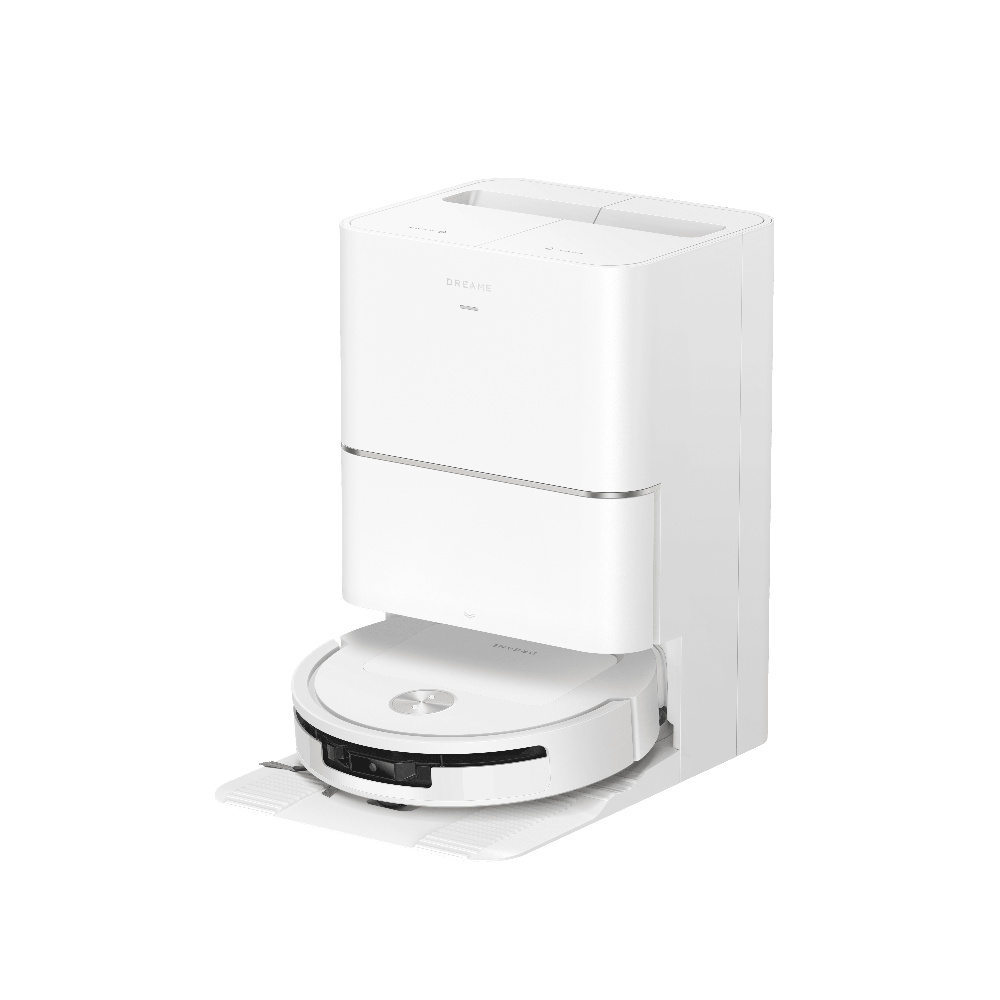
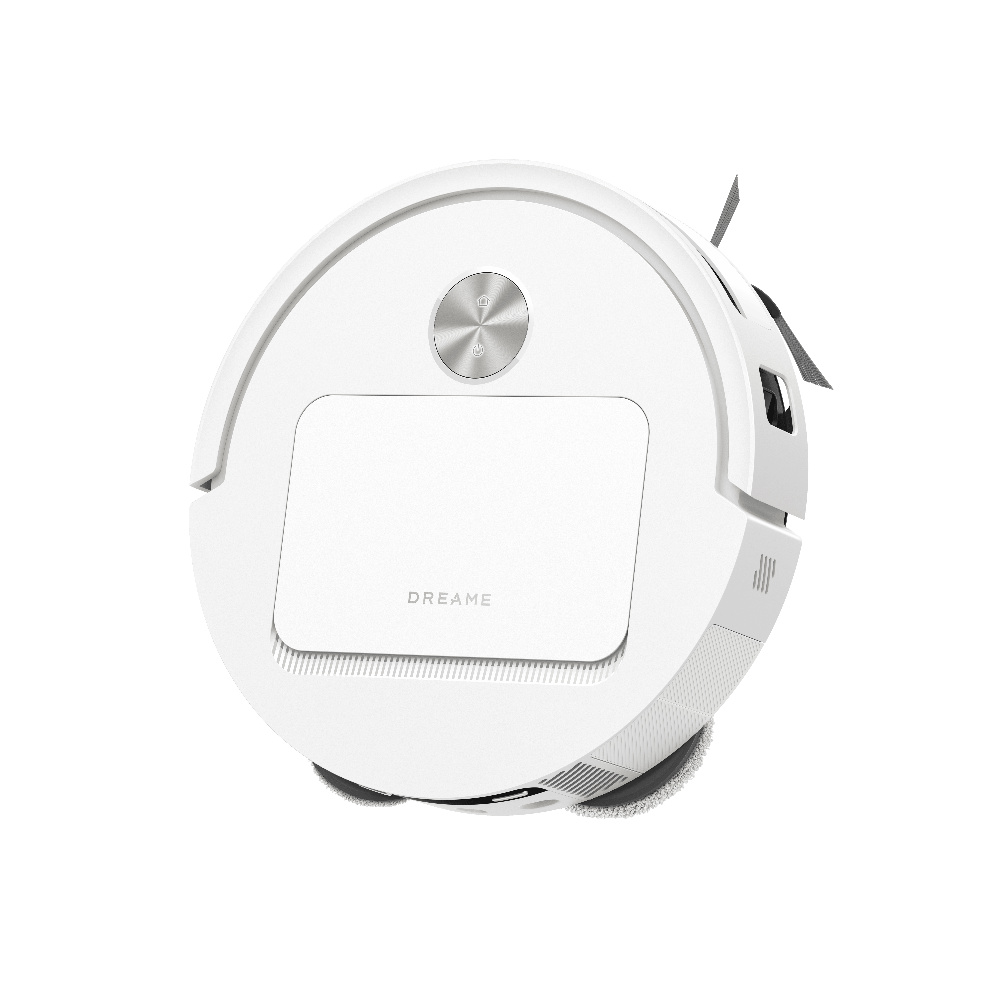
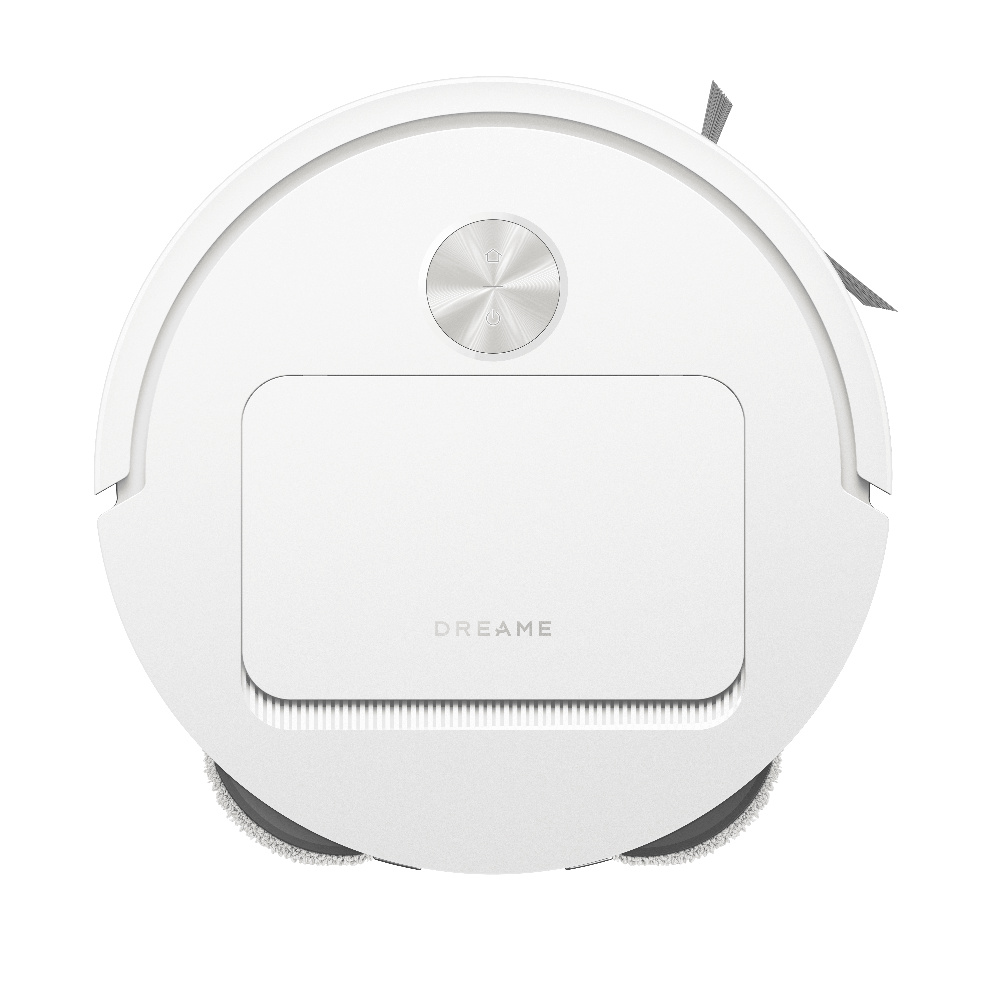
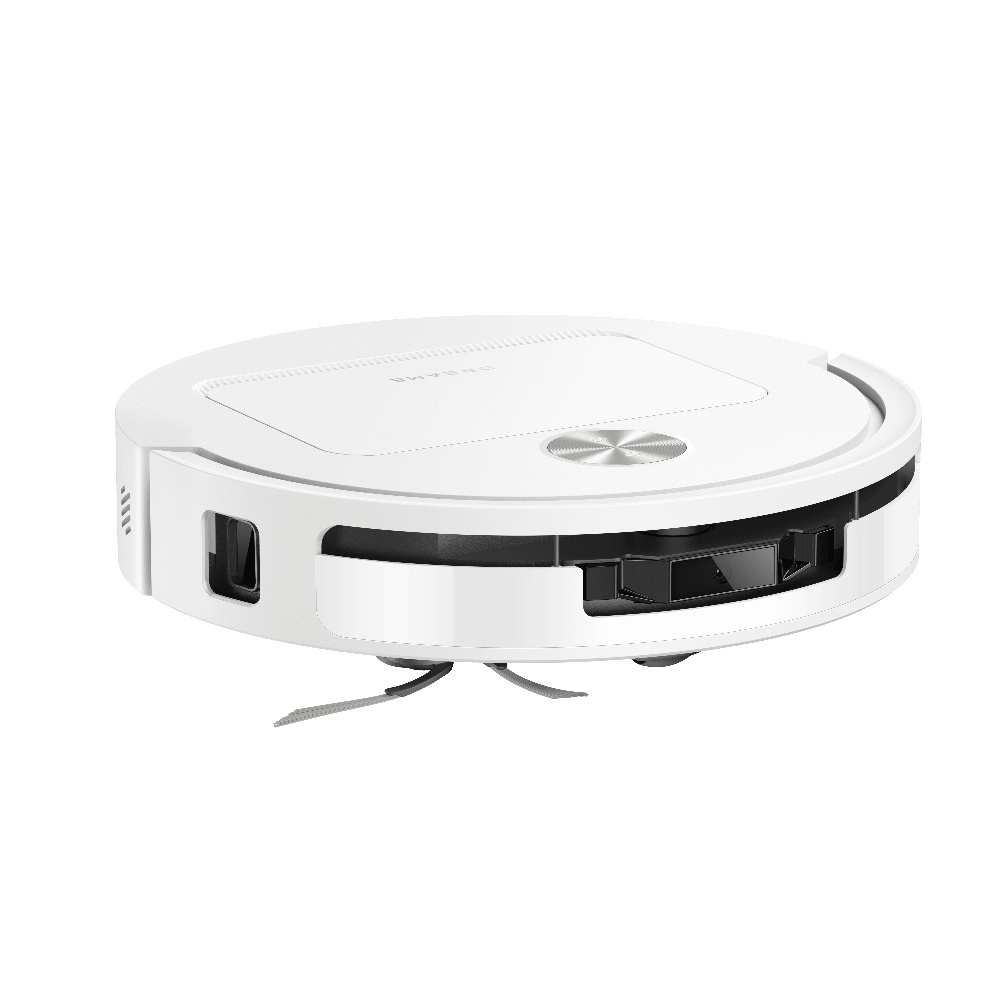
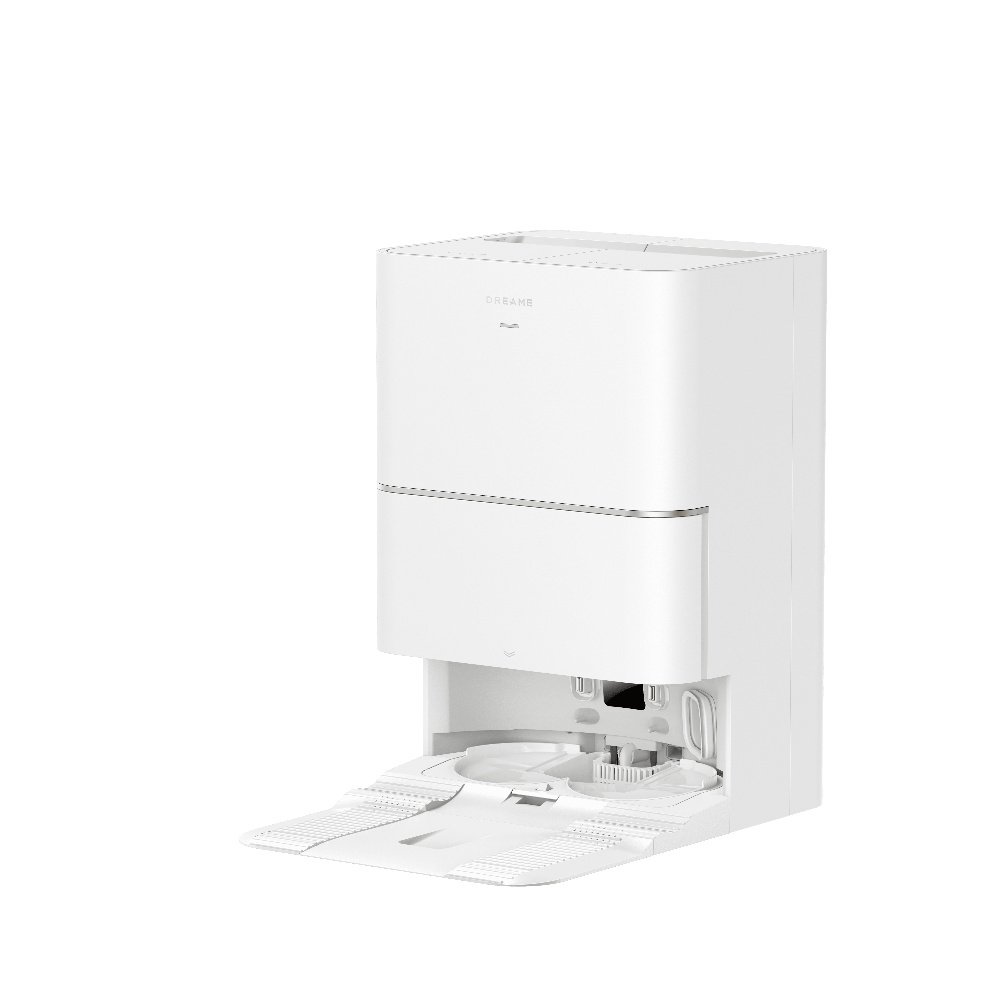
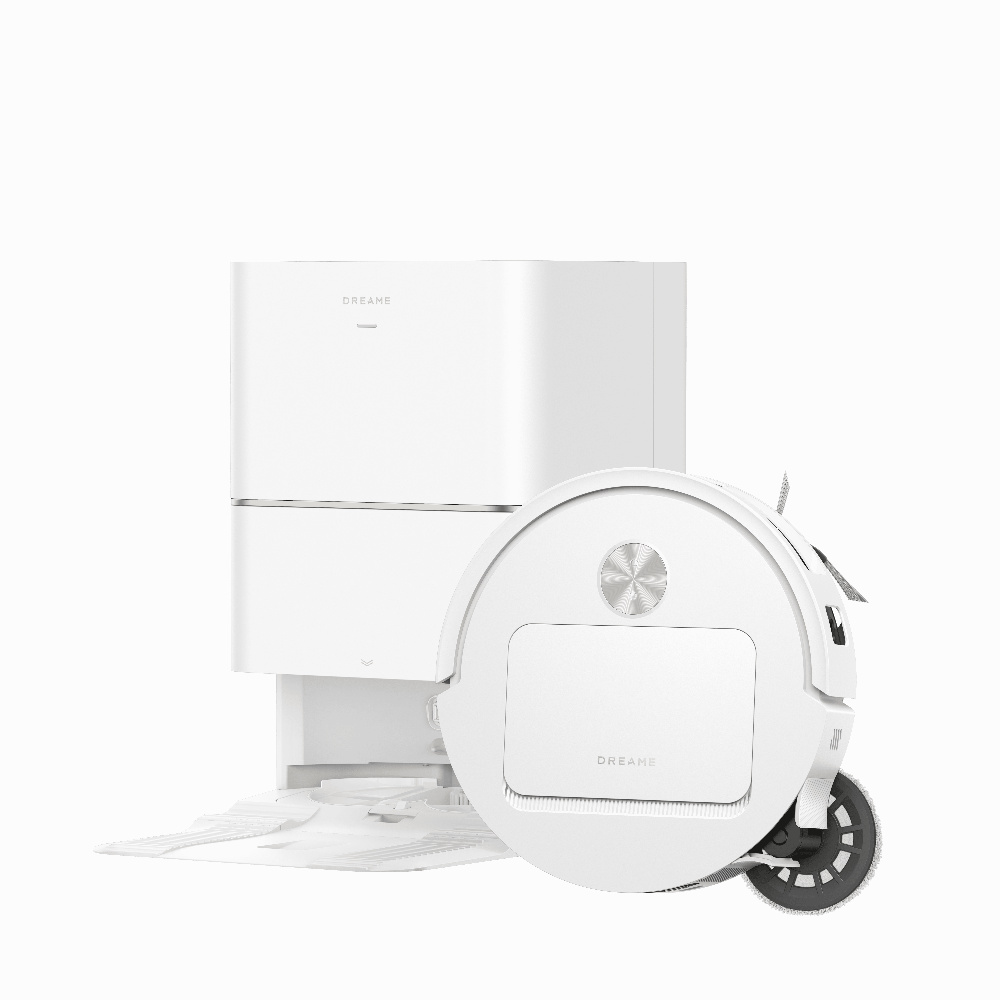
Низкий корпус 83 мм для уборки под мебелью
Лазерный датчик встроен в корпус Dreame L50 Ultra LE (RLD14LE) Global Version, поэтому высота робота составляет всего 83 мм. Он может убирать под диваном, кроватью или комодом, если между полом и мебелью достаточно места для свободного проезда.
Сила всасывания Vormax до 30 000 Па
Система Vormax собирает пыль, крошки, песок и шерсть с твёрдых полов и ковров. Максимальная сила всасывания до 30 000 Па особенно полезна в прихожей, где скапливается песок, и на коврах, где мелкий мусор задерживается в ворсе.
V-образная щётка с защитой от наматывания волос
V-образная основная щётка направляет мусор к всасывающему каналу. Её конструкция уменьшает наматывание волос и шерсти на валик, поэтому щётку приходится реже очищать вручную.
Вращающиеся мопы и уборка вдоль плинтусов
Две вращающиеся салфетки DuoScrub помогают удалять следы обуви и повседневные загрязнения с влагостойких покрытий. Система MopExtend выдвигает одну салфетку в сторону, чтобы робот мог протереть пол ближе к плинтусам и краям мебели.
Подъём мопов и усиление всасывания на коврах
При обнаружении ковра робот может увеличить силу всасывания и приподнять влажные салфетки до 10,5 мм. Это уменьшает их контакт с низким ворсом и позволяет за один цикл пропылесосить ковёр и вымыть твёрдый пол рядом с ним.
Станция PowerDock с автоматическим обслуживанием
Станция выгружает мусор из контейнера робота в мешок объёмом 3,2 л, промывает мопы и сушит их тёплым воздухом. Для чистой и использованной воды предусмотрены отдельные резервуары, поэтому после каждого запуска не нужно вручную вытряхивать пылесборник и стирать салфетки.
Лазерная навигация dToF и объезд препятствий
Встроенный лазерный датчик dToF помогает роботу строить карту помещения и прокладывать маршрут между комнатами. Датчики структурированного света помогают обнаруживать препятствия на пути и корректировать движение рядом с мебелью и другими предметами.
Уборка по комнатам и расписанию в Dreamehome
В приложении Dreamehome можно выбрать комнаты или отдельные зоны, настроить интенсивность уборки и задать расписание. Например, робот может ежедневно убирать кухню и прихожую, а остальные комнаты — в выбранные дни. После завершения уборки он самостоятельно возвращается на станцию.